
AgileX Piper 配置与控制#
本文介绍如何配置 AgileX Piper 机械臂,并运行 RLinf 硬件测试脚本,读取反馈、检查关节运动与夹爪开合。
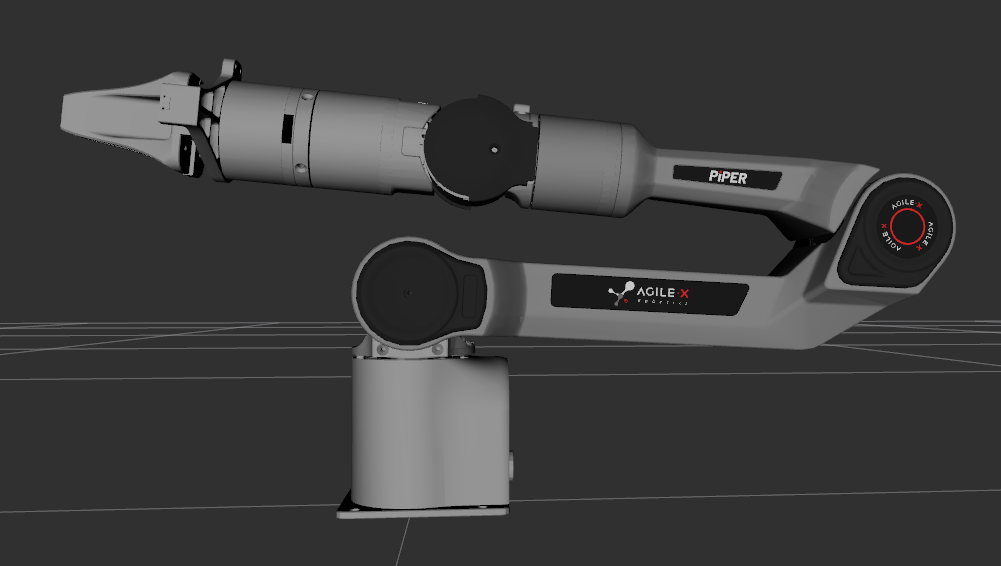
Piper 机械臂与夹爪模型。图片来源:AgileX Robotics,piper_ros。#
概览#
测试在连接机械臂的 Linux 主机上运行,无需 GPU 或模型 checkpoint。RLinf 目前尚未提供适用于 AgileX Piper 的真机任务或训练流程;本指南仅介绍硬件检查。
硬件配置#
安装软件前,先准备机械臂及其控制主机。
组件 |
要求 |
|---|---|
机械臂与夹爪 |
AgileX Piper 及其电源;若安装夹爪,则使用 AgxGripper。 |
控制主机 |
Linux 计算机、处于 SocketCAN 模式的 USB-to-CAN 适配器,以及连接机械臂的 CAN 线缆。 |
将机械臂固定在稳定的台面上,并为小幅关节运动留出空间。上电前,按厂商说明连接电源与 CAN 线缆。
安装#
在控制主机上按下方自定义环境流程安装机器人依赖。后续检查均在同一仓库目录和已激活的环境中运行。
机器人控制节点#
在连接机器人的主机上克隆 RLinf,然后安装对应环境。
首先,克隆 RLinf 仓库:
# 为提高国内下载速度,可以使用镜像:
# git clone https://gh-proxy.com/github.com/RLinf/RLinf.git
git clone https://github.com/RLinf/RLinf.git
cd RLinf
在仓库根目录安装机器人依赖:
# Mainland China users can add --use-mirror for faster downloads.
bash requirements/install.sh embodied --env piper
source .venv/bin/activate
export REPO_PATH="$PWD"
后续命令均在此仓库目录中运行,并保持环境已激活。安装脚本会安装 PiperArm 使用的固定版本 pyAgxArm 驱动;平台要求见 安装。
准备 CAN 连接#
运行 ip -brief link 查找 SocketCAN 接口。处于 SocketCAN 模式的 USB-to-CAN 适配器通常显示为 can0;如果名称不同,请替换下列命令中的接口名。连接机器人前,将接口配置为 1 Mbit/s:
sudo ip link set can0 down
sudo ip link set can0 type can bitrate 1000000
sudo ip link set can0 up
ip -details link show can0
输出中应显示接口已启用,且包含 bitrate 1000000。机械臂上电后,运行 candump -n 5 can0 查看 5 帧反馈报文。如果一直没有报文,按 Ctrl+C 退出,检查电源、CAN 接线、适配器和波特率,再继续操作。SDK 不会配置 CAN 接口;适配器配置与硬件支持说明见 pyAgxArm 文档。
运行#
CAN 配置完成且机械臂上电后,先读取反馈:
python -m toolkits.realworld_check.test_piper_controller \
  --channel can0 --read-only
命令打印 6 个关节角(单位为度)、工具位姿(位置单位为米,旋转为 xyzw 四元数)和范围为 [0, 1] 的夹爪开度,然后退出。此命令使能电机并读取反馈,不发送位置目标,也不复位机械臂。日志中会显示检测到的固件 profile。若 AgxGripper 行程为 0.1 m,添加 --gripper-max-width 0.1;未安装夹爪时,添加 --no-gripper。
去掉 --read-only 即可测试小幅运动。逐条输入下列指令,每次运动结束后再继续:
python -m toolkits.realworld_check.test_piper_controller \
  --channel can0 --speed-percent 10
where
joint 1 2
where
joint 1 -2
grip 0.5
where
quit
joint 1 2 以关节 1 的实测位置为起点,增加 2 度。脚本接受关节编号 1 至 6,单次增量不超过 5 度;机械臂驱动还会按关节行程裁剪目标。grip 0.5 将夹爪目标设为完整行程的一半。where 读取反馈,夹爪停止后可再次执行。quit、EOF 或 Ctrl+C 关闭 CAN 会话,电机继续保持位置。
警告
即使指定 --read-only,连接时也会使能电机。连接前清空运动区域,执行关节与夹爪指令时保持手部远离机器人。退出测试不等同于急停,也不会切断电机电源。
在自己的程序中控制机械臂或接入相机,请参考 机器人接口。
新增真机任务#
硬件检查通过后,参考 新增真机任务 定义任务的复位流程、观测、动作、奖励和成功条件。开始训练前,需要先实现可运行的真机任务。